RK1.4.1. Yazılım geliştirme sürecinde robotik sistemler ile entegre temel düzey bir ürün geliştirebilme
a) Robotik sistemler ile entegre temel düzey bir ürün için gereksinimleri belirler.
b) Robotik sistemler ile entegre temel düzey bir ürün için kullanılacak araç gereçleri seçer.
c) Robotik sistemler ile entegre temel düzey bir ürünü oluşturur.
ç) Robotik sistemler ile entegre temel düzey bir ürünü belirlenen ölçütleri karşılayacak şekilde çalışır hâle getirir.
🎯 Bu hafta sarı ile işaretli süreç bileşenleri üzerinde duracağız.
Devre Şeması ve Pin Bağlantı Tablosu
Projemizi devre tahtası (breadboard) üzerinde kurarken Arduino Uno ile bileşenler arasındaki kablo bağlantılarını aşağıdaki Fritzing devre şeması ve pin tablosuna göre eksiksiz yapınız:
Fritzing Devre Kurulum Şeması
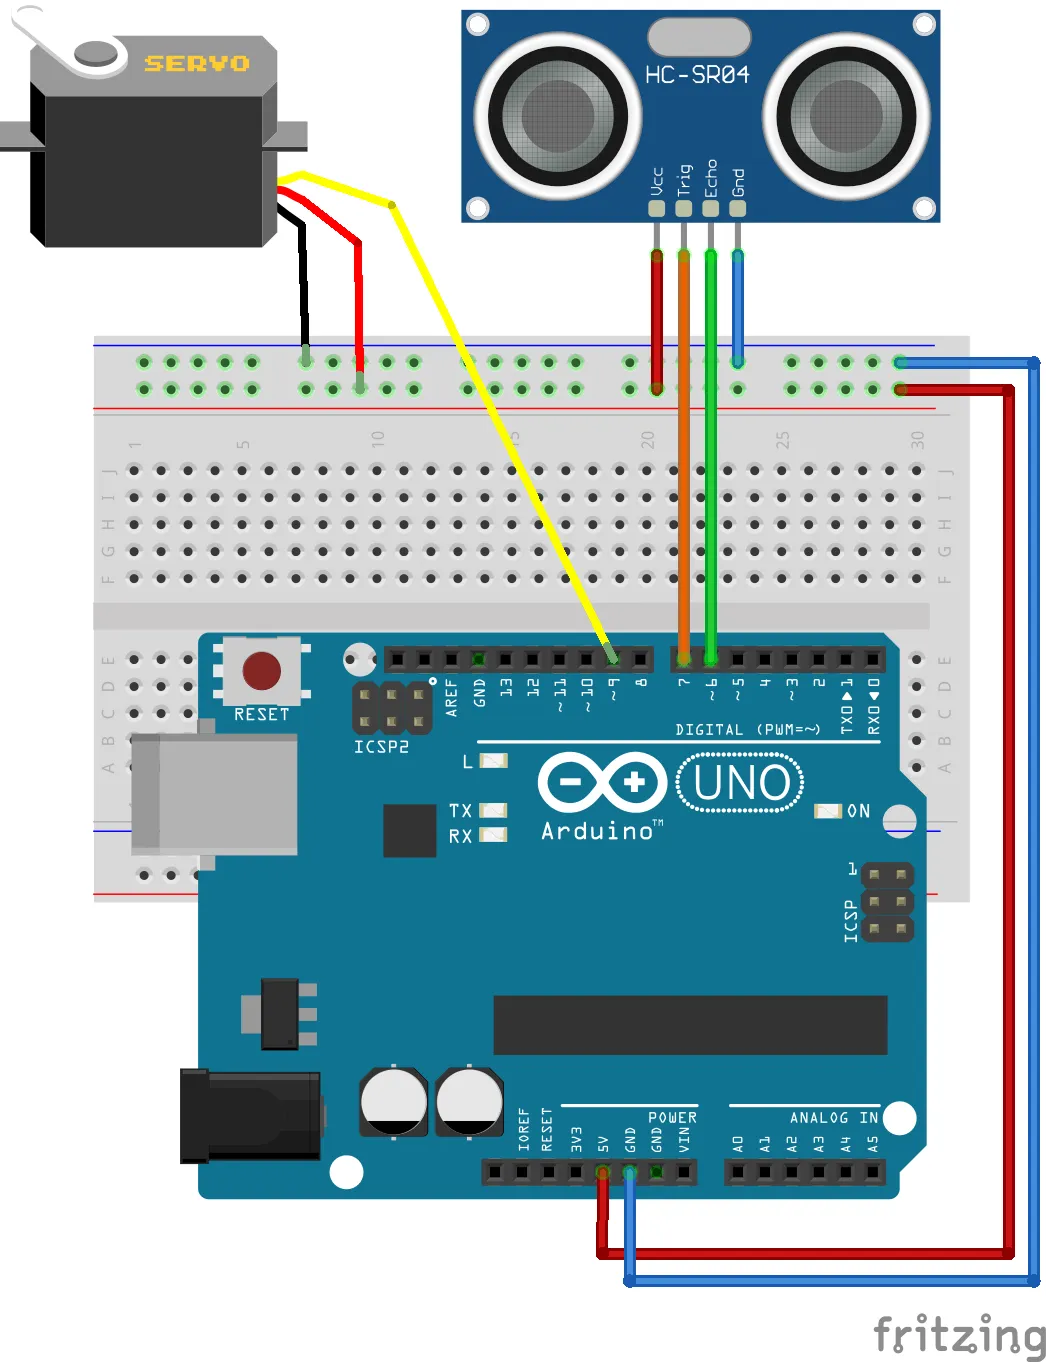
| Bileşen | Montaj Yeri | Arduino Pini | Mesafe Eşiği | Mekanik Eylem |
|---|---|---|---|---|
| HC-SR04 Sensör | Çöp Kutusu Ön Kapağı | Trig: Pin 7 | Echo: Pin 6 | Mesafe < 20 cm | El yaklaştığında temassız tetikleme |
| SG90 Servo Motor | Kapak Menteşe Mekanizması | Dijital Pin ~9 | 90° (Açık) ➔ 3 sn bekle ➔ 0° (Kapalı) | Kapağı otomatik açıp hijyenik kapatma |
Konu Anlatımı ve Donanım Mantığı
Akıllı Çöp Kutusu (HC-SR04 + Servo)
El/çöp yaklaşınca HC-SR04 bunu algılar; servo motor kapağı açar, biraz sonra kapatır. Dokunmadan çalışan hijyenik bir ürün.
1) Yakınlık Algılama
HC-SR04, Trig bacağından ses dalgası gönderir, Echo yankıyı yakalar; gidip-gelme süresinden mesafeyi (cm) hesaplar. El yaklaşınca mesafe küçülür — bunu kapağı açmak için kullanırız.
2) Nasıl Çalışır? (Eğer mesafe küçükse aç)
Döngüde sürekli mesafe okuruz; eğer mesafe < 15 ise → servo açı 90 (kapağı aç) → 2 sn bekle → servo açı 0 (kapat). Koşul (eğer-ise), zaman (bekle) ve hareket (servo) birlikte çalışır.
🏗️ Çöp Kutusunu Nasıl Kuralım? (Montaj Planı)
- 👀 Sensör gözleri kapakta: HC-SR04'ün iki yuvarlak "gözü" kapağın önüne, delik açılarak yerleştirilir — kutuya yaklaşan eli görür.
- 🔩 Servo gövdede: Servo motor, kapağın hemen altında kutunun gövdesine sabitlenir.
- 🔗 Sert tel bağlantısı: Servo kolu ile kapak arasına sert bir metal tel bağlanır. Servo dönünce tel kapağı iter (açar), geri dönünce kapatır.
- 🧠 Arduino arkada: Arduino + breadboard kutunun arka/dış yüzeyine sabitlenir; kablolar gövdenin içinden sensöre ve servoya uzanır.
İpucu: Kapak ağırsa servo zorlanır — hafif bir kapak kullan veya teli menteşeye yakın bağlayarak kaldıraç avantajı sağla.
Kapak tam açılmıyorsa açıyı 90°'den artır. Çok erken/geç açılıyorsa eşiği (15 cm) kutunun boyuna göre değiştir.
🛠️ Ürün Geliştirme Yolu
Sınav Tarzı Örnek Sorular ve Çözümleri
A) El/çöp yaklaşınca (mesafe küçülünce)
B) Ses gelince
C) Işık olunca
D) Hiçbir zaman
A) HC-SR04
B) DHT11
C) LDR
D) Potansiyometre
33. Hafta Özeti ve Altın İlkeler
- Algıla-Karar Ver-Uygula: Tüm devre elemanları bu döngünün birer parçasıdır (Girdi sensörleri, Kontrol kartı ve Çıktı eyleyicileri).
- Devre Güvenliği: Asla dirençsiz LED bağlamayınız; kısa devreleri önlemek için bağlantıları karta enerji vermeden önce iki kez kontrol ediniz.
- Kod Akışı ve Zamanlama: Bekleme sürelerini (delay) doğru ayarlayarak mikrodenetleyicinin komutları insan algısına uygun hızda çalıştırmasını sağlayınız.
- Algoritma Disiplini: Karar bloklarını (eğer... ise) doğru eşik değerleriyle kurarak sistemin kararlı çalışmasını güvenceye alınız.