RK1.4.1. Yazılım geliştirme sürecinde robotik sistemler ile entegre temel düzey bir ürün geliştirebilme
a) Robotik sistemler ile entegre temel düzey bir ürün için gereksinimleri belirler.
b) Robotik sistemler ile entegre temel düzey bir ürün için kullanılacak araç gereçleri seçer.
c) Robotik sistemler ile entegre temel düzey bir ürünü oluşturur.
ç) Robotik sistemler ile entegre temel düzey bir ürünü belirlenen ölçütleri karşılayacak şekilde çalışır hâle getirir.
🎯 Bu hafta sarı ile işaretli süreç bileşen(ler)i üzerinde duracağız.
Devre Şeması ve Pin Bağlantı Tablosu
Projemizi devre tahtası (breadboard) üzerinde kurarken Arduino Uno ile bileşenler arasındaki kablo bağlantılarını aşağıdaki Fritzing devre şeması ve pin tablosuna göre eksiksiz yapınız:
Fritzing Devre Kurulum Şeması
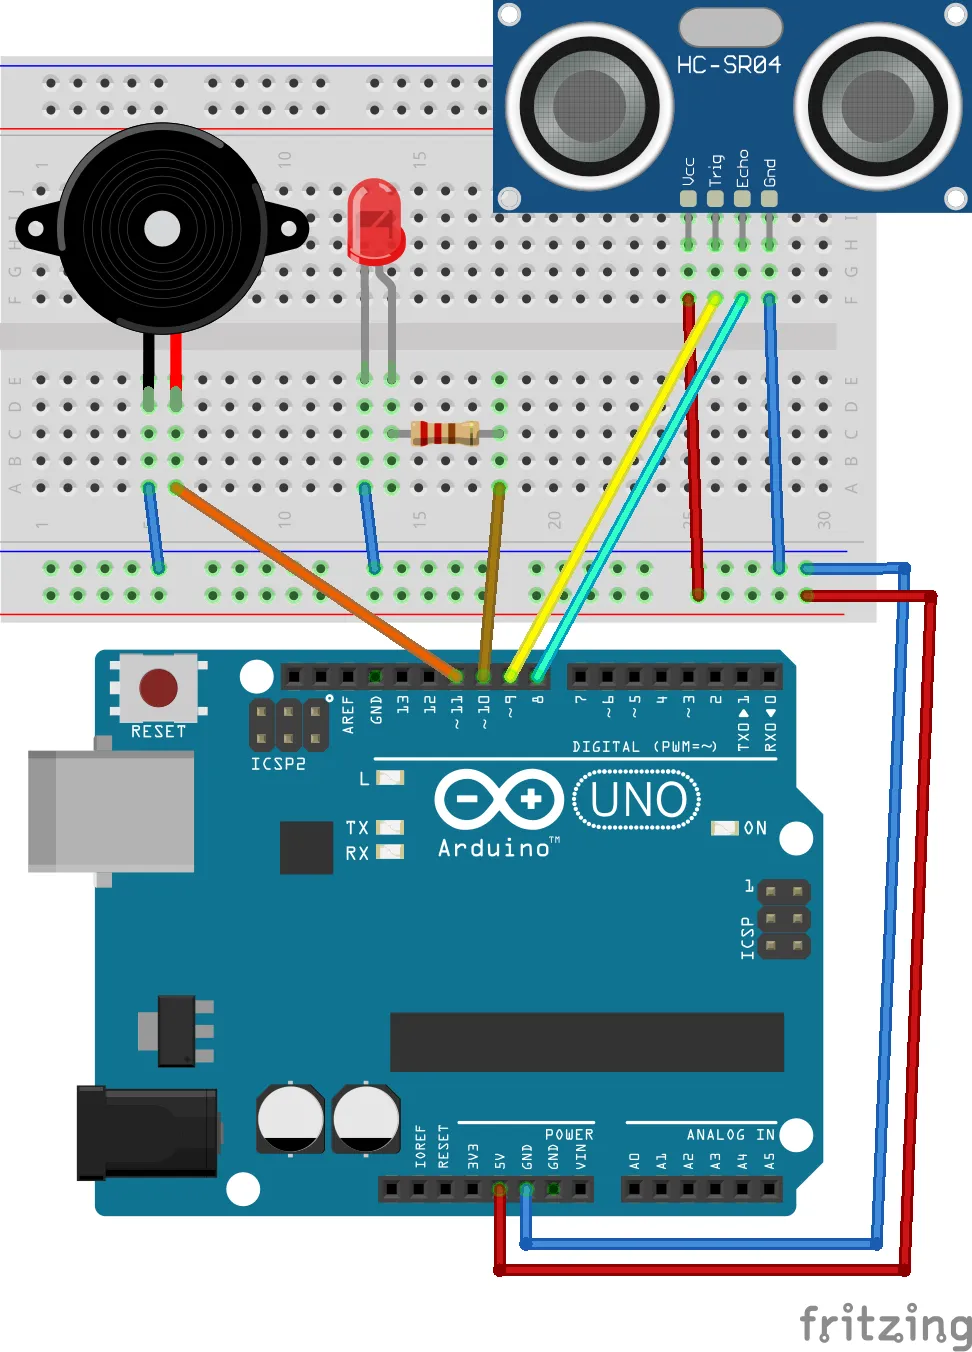
| Bileşen | Pin / Bağlantı | Arduino Pini | Mesafe Aralığı | Sistem Tepkisi |
|---|---|---|---|---|
| HC-SR04 Sensör | Trig / Echo | Pin 9 / Pin 8 | Canlı Ölçüm (cm) | Aracın engele mesafesini hesaplar. |
| Buzzer | Pozitif (+) | Dijital Pin 7 | < 10 cm | SÜREKLİ ACIK (DUR! Çarpma Tehlikesi) |
| Sarı İkaz LED | Anot (+) 220Ω | Dijital Pin 6 | 10 cm - 30 cm | Orta aralıklı bip ve yanıp sönme |
| Yeşil Güvenli LED | Anot (+) 220Ω | Dijital Pin 5 | > 30 cm | Yavaş bip / Güvenli yanaşma alanı |
Konu Anlatımı ve Donanım Mantığı
Araç Park Sensörü (HC-SR04)
HC-SR04 ultrasonik sensör mesafeyi ölçer; mesafe azaldıkça (engel yaklaştıkça) buzzer daha sık öter ve LED uyarı verir.
1) Mesafe Nasıl Ölçülür?
HC-SR04, ultrasonik ses dalgası gönderip geri dönme süresinden mesafeyi hesaplar. Böylece bir engelin ne kadar yakın olduğunu santimetre cinsinden biliriz.
2) Donanım + Yazılımı Bütünleştirmek
Orta düzey üründe birden fazla parçayı birlikte çalıştırırız: mesafeyi oku → koşul ile yakınlığı değerlendir → buzzer/LED ile yaklaştıkça hızlanan uyarı ver. Araçların park sensörü tam olarak budur.
Orta düzeyin farkı: tek sensör değil
🛠️ Ürün Geliştirme Yolu
Sınav Tarzı Örnek Sorular ve Çözümleri
A) HC-SR04 (ultrasonik)
B) DHT11
C) LDR
D) PIR
A) Sıklaşmalı/hızlanmalı
B) Durmalı
C) Yavaşlamalı
D) Değişmemeli
28. Hafta Özeti ve Altın İlkeler
- Algıla-Karar Ver-Uygula: Tüm devre elemanları bu döngünün birer parçasıdır (Girdi sensörleri, Kontrol kartı ve Çıktı eyleyicileri).
- Devre Güvenliği: Asla dirençsiz LED bağlamayınız; kısa devreleri önlemek için bağlantıları karta enerji vermeden önce iki kez kontrol ediniz.
- Kod Akışı ve Zamanlama: Bekleme sürelerini (delay) doğru ayarlayarak mikrodenetleyicinin komutları insan algısına uygun hızda çalıştırmasını sağlayınız.
- Algoritma Disiplini: Karar bloklarını (eğer... ise) doğru eşik değerleriyle kurarak sistemin kararlı çalışmasını güvenceye alınız.