RK1.4.1. Yazılım geliştirme sürecinde robotik sistemler ile entegre temel düzey bir ürün geliştirebilme
a) Robotik sistemler ile entegre temel düzey bir ürün için gereksinimleri belirler.
b) Robotik sistemler ile entegre temel düzey bir ürün için kullanılacak araç gereçleri seçer.
c) Robotik sistemler ile entegre temel düzey bir ürünü oluşturur.
ç) Robotik sistemler ile entegre temel düzey bir ürünü belirlenen ölçütleri karşılayacak şekilde çalışır hâle getirir.
🎯 Bu hafta sarı ile işaretli süreç bileşenleri üzerinde duracağız.
Devre Şeması ve Pin Bağlantı Tablosu
Projemizi devre tahtası (breadboard) üzerinde kurarken Arduino Uno ile bileşenler arasındaki kablo bağlantılarını aşağıdaki Fritzing devre şeması ve pin tablosuna göre eksiksiz yapınız:
Fritzing Devre Kurulum Şeması
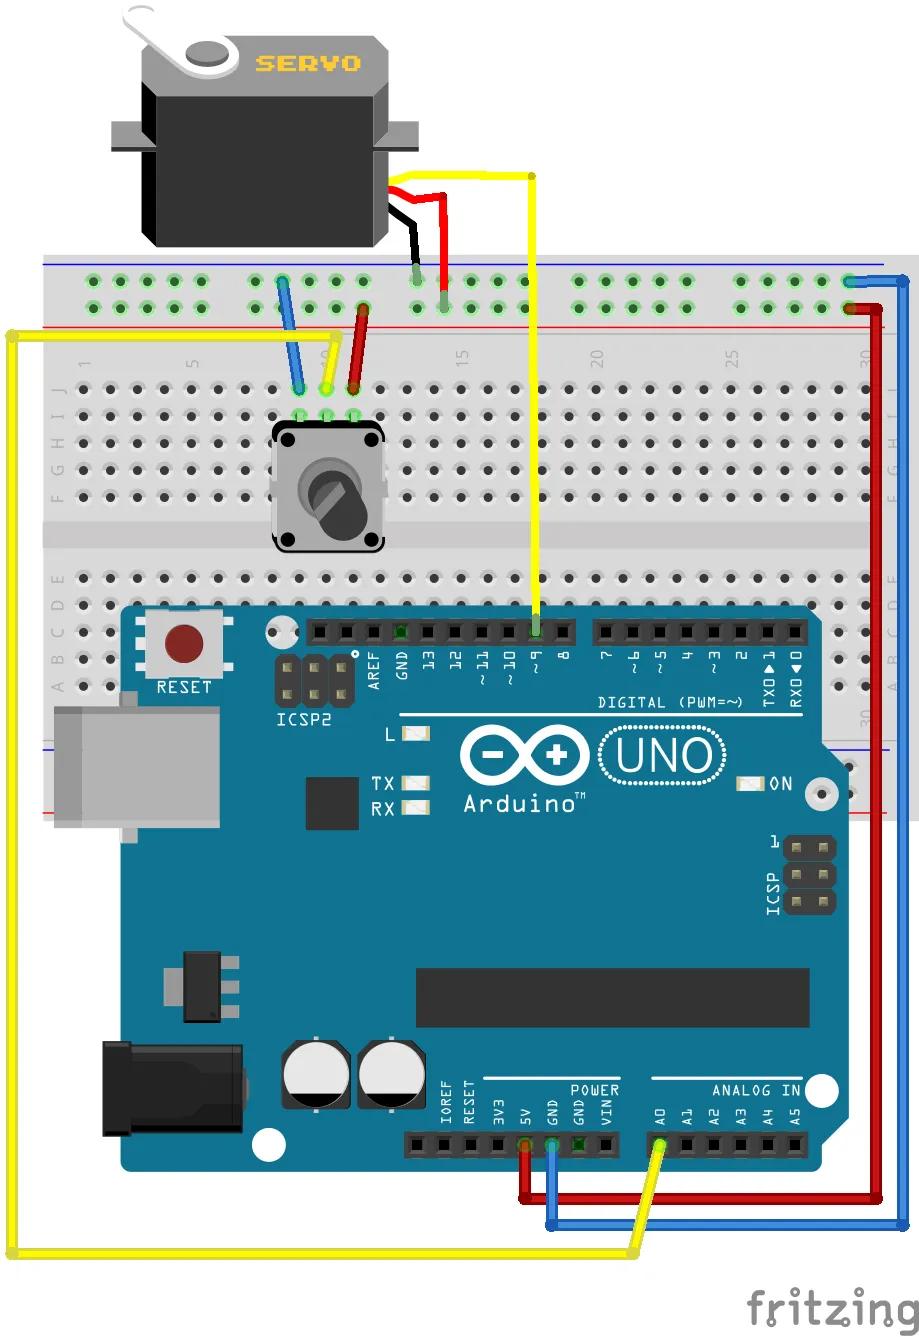
| Bileşen | Bacak / Sinyal | Arduino Pini | Girdi Aralığı | Dönüştürülen Çıktı (Map) |
|---|---|---|---|---|
| Potansiyometre | Orta Bacak (Wiper) | Analog Pin A0 | 0 ile 1023 (Analog Voltaj) | İnsanın bilek / kol çevirme açısı |
| SG90 Servo Motor | Sinyal (Turuncu) | Dijital Pin ~9 (PWM) | 0° ile 180° (Açısal Dönüş) | Robot kol ekleminin birebir taklit hareketi |
Konu Anlatımı ve Donanım Mantığı
Robot Kol (Potansiyometre + Servo)
Potansiyometreyi çevirdikçe servo motor aynı açıya döner. Robot kolların, bariyerlerin ve direksiyon sistemlerinin temel mantığı.
1) Analog Kontrol Nedir?
Potansiyometre, çevirdikçe 0–1023 arası değişen bir analog değer verir (butonun yalnızca 0/1 vermesinin aksine). Bu değerle bir motorun açısını kademeli olarak ayarlarız.
2) Nasıl Çalışır? (Ölçekleme / Map)
Potansiyometre 0–1023, servo 0–180° ister. Bu yüzden değeri ölçekleriz: Harita (analog oku A0) konumundan (0,1023) için (0,180) bloğuyla aci'yı hesaplar. Sonra "servo pin 9 açı (aci)" ile motora yazarız. Döngüde sürekli okuyup yazdığımız için kol potansiyometreyi anında takip eder.
Kol ters yöne gidiyorsa formülü 180 − aci yaparak yönü çevir. Motor titreşiyorsa beslemeyi (5V) kontrol et.
🛠️ Ürün Geliştirme Yolu
Sınav Tarzı Örnek Sorular ve Çözümleri
A) Analog (0–1023)
B) Sadece 0 veya 1
C) Renk kodu
D) Ses
A) 0–180°
B) 0–255
C) 0–1023
D) 0–100
31. Hafta Özeti ve Altın İlkeler
- Algıla-Karar Ver-Uygula: Tüm devre elemanları bu döngünün birer parçasıdır (Girdi sensörleri, Kontrol kartı ve Çıktı eyleyicileri).
- Devre Güvenliği: Asla dirençsiz LED bağlamayınız; kısa devreleri önlemek için bağlantıları karta enerji vermeden önce iki kez kontrol ediniz.
- Kod Akışı ve Zamanlama: Bekleme sürelerini (delay) doğru ayarlayarak mikrodenetleyicinin komutları insan algısına uygun hızda çalıştırmasını sağlayınız.
- Algoritma Disiplini: Karar bloklarını (eğer... ise) doğru eşik değerleriyle kurarak sistemin kararlı çalışmasını güvenceye alınız.