RK1.3.4. Çevrim içi blok tabanlı yazılım geliştirme ortamında oluşturulan robotik programı test edebilme
a) Çevrim içi blok tabanlı ortamda geliştirdiği robotik programı test eder.
b) Çevrim içi blok tabanlı ortamda geliştirdiği robotik programı hataları ayıklayarak kullanıma hazır hâle getirir.
🎯 Bu hafta özellikle sarı ile işaretli süreç bileşeni üzerinde duracağız.
Devre Şeması ve Pin Bağlantı Tablosu
Projemizi devre tahtası (breadboard) üzerinde kurarken Arduino Uno ile bileşenler arasındaki kablo bağlantılarını aşağıdaki Fritzing devre şeması ve pin tablosuna göre eksiksiz yapınız:
Fritzing Devre Kurulum Şeması
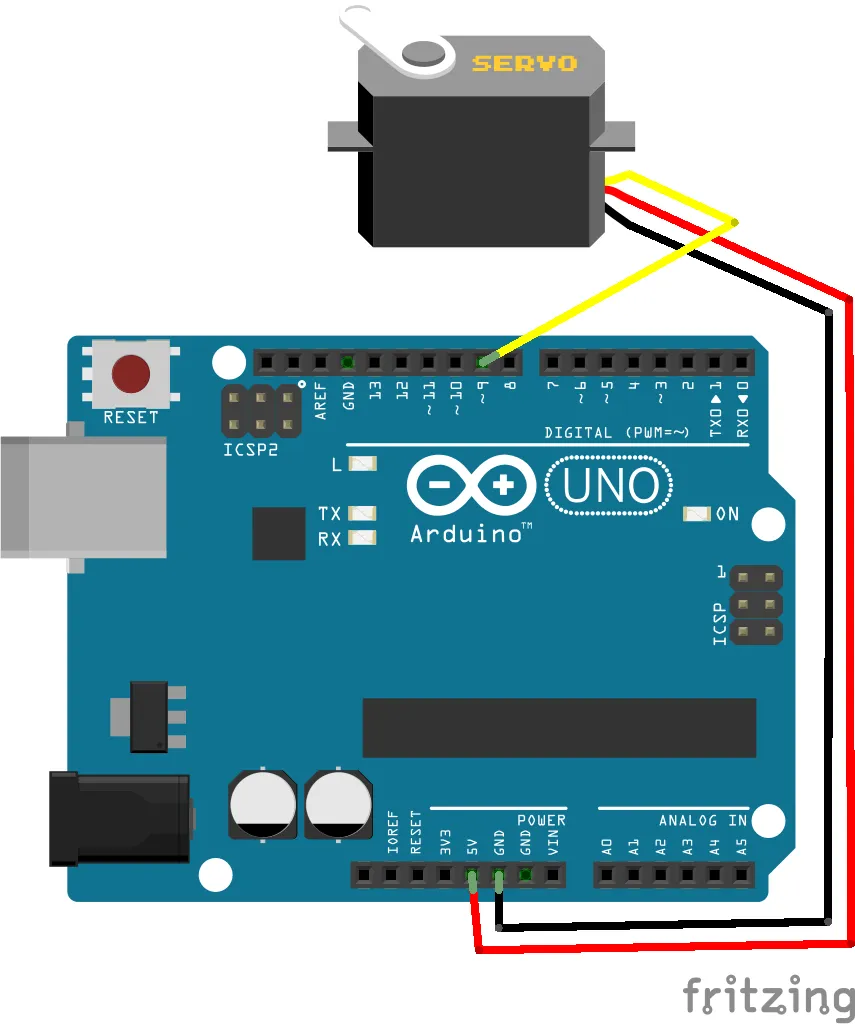
| Servo Kablo Rengi | Standart Adı | Arduino Pini | Kritik Uyarı | Hareket Aralığı |
|---|---|---|---|---|
| Kahverengi veya Siyah | GND (Toprak) | GND | Asla ters bağlanmamalıdır | 0V Hat |
| Kırmızı | VCC (+5V Güç) | 5V | Kısa devre motoru yakabilir | +5V Güç |
| Turuncu veya Sarı | Sinyal (PWM) | Dijital Pin ~9 (PWM) | Açı bilgisini taşıyan hat | 0° ile 180° arası mutlak konum |
Konu Anlatımı ve Donanım Mantığı
SG90 Mini Servo Motor
0° ile 180° derece arasında istenilen kesin açıya dönebilen ve o açıda sabit kalabilen hassas mekanik hareket motoru.
1) Servo Motor Nedir ve DC Motordan Farkı Nedir?
Normal bir DC motor elektrik verildiğinde aralıksız döner. Ancak bir robot kolun dirseğini tam 90 derece bükmek veya bir otopark bariyerini tam dik konuma kaldırmak istediğimizde Servo Motor kullanırız. Servo motorlar 0° ile 180° derece arasında istenilen kesin açıya dönebilen ve o açıda sabit durabilen motorlardır.
2) 3 Renkli Kablo Bağlantısı
Sınav Tarzı Örnek Sorular ve Çözümleri
A) İstenilen belirli bir açıya (0-180°) dönüp o konumda sabit kalabilmesi
B) Elektrik verildiğinde sürekli ve kontrolsüz dönmesi
C) Işık yayması
D) Ses üretmesi
A) 0° ile 180° arası
B) 0 ile 1023 arası
C) 0 ile 255 arası
D) Sınırsız (sürekli döner)
23. Hafta Özeti ve Altın İlkeler
- Algıla-Karar Ver-Uygula: Tüm devre elemanları bu döngünün birer parçasıdır (Girdi sensörleri, Kontrol kartı ve Çıktı eyleyicileri).
- Devre Güvenliği: Asla dirençsiz LED bağlamayınız; kısa devreleri önlemek için bağlantıları karta enerji vermeden önce iki kez kontrol ediniz.
- Kod Akışı ve Zamanlama: Bekleme sürelerini (delay) doğru ayarlayarak mikrodenetleyicinin komutları insan algısına uygun hızda çalıştırmasını sağlayınız.
- Algoritma Disiplini: Karar bloklarını (eğer... ise) doğru eşik değerleriyle kurarak sistemin kararlı çalışmasını güvenceye alınız.